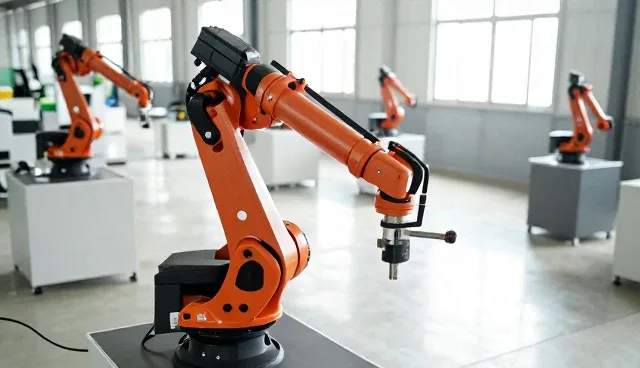
在智能制造的推进过程中,非标定制机械臂作为核心设备,广泛应用于各类生产场景。然而,由于其复杂性和高度定制化的特点,实际应用中常常面临诸多技术问题。例如,机械臂在运行过程中出现定位偏差、动作不流畅或精度不足的情况,往往会导致生产效率下降,甚至影响产品质量。这些问题的根源多与机械结构设计、控制系统参数设置及外部环境因素有关,因此,深入分析并采取针对性解决措施显得尤为重要。
在非标机械臂的安装与调试阶段,机械臂的运动轨迹准确性是关键。一些企业在实际部署过程中,由于对机械臂的运动学模型理解不深,导致在设定路径时未能充分考虑关节角度范围和末端执行器的可达区域,从而造成机械臂在运行时出现碰撞或误操作。针对此类问题,建议在设计阶段采用仿真软件对机械臂进行运动学建模和路径规划,同时结合现场测试数据进行参数优化,确保机械臂在实际运行中达到预期的运动精度。
控制系统与外部设备的通信稳定性也是非标机械臂应用中常见的技术挑战。例如,部分企业因未正确配置通信协议或网络参数,导致机械臂与PLC或上位机之间出现数据传输延迟或丢失,影响整个生产线的协同效率。为避免此类问题,应确保机械臂控制系统与外部设备之间的接口协议兼容,并通过工业以太网或总线技术实现高效的数据交互。此外,定期进行通信状态监测和网络优化,有助于提升系统运行的可靠性。
非标定制机械臂在实际运行中还可能因负载变化而出现性能波动。由于机械臂的刚性设计通常基于某一特定负载条件,当实际负载超出设计范围时,可能导致机械臂的响应速度变慢或运动不稳。对此,企业应根据实际工况调整机械臂的结构强度和驱动功率,必要时可采用伺服电机与减速器的组合方案,以增强机械臂在不同负载下的适应能力。同时,定期进行负载测试和参数校准,有助于维持系统的稳定性和长期运行性能。
在智能制造环境中,非标机械臂的维护与保养同样不可忽视。由于机械臂的结构复杂,长期运行可能导致关节磨损、传动部件老化或控制系统软件故障等问题。为此,企业应建立完善的设备维护体系,包括定期清洁机械臂表面、检查传动系统润滑状况以及更新控制系统软件版本。此外,可引入智能监测系统,通过传感器实时采集设备运行数据,实现故障预警和预防性维护,从而降低停机时间和维护成本。
深圳市荣光精密机械有限公司在非标定制机械臂的研发与生产过程中,始终注重解决实际应用中的技术难题。公司通过多年的技术积累和客户反馈,逐步优化机械臂的设计与控制系统,使其能够适应多变的生产需求。例如,在某汽车零部件制造项目中,荣光机械臂通过精准的运动控制和高稳定性设计,成功解决了生产线中因机械臂抖动导致的装配误差问题,显著提高了生产效率和产品质量。这类实际案例充分体现了非标机械臂在智能制造中的价值与潜力。
随着智能制造技术的不断演进,非标定制机械臂的应用场景将更加广泛。然而,企业在实际应用中仍需面对诸多挑战,如如何在复杂工况下保持机械臂的高精度运行、如何提升系统的智能化水平以及如何降低维护成本等。未来,随着人工智能、物联网和大数据技术的融合,非标机械臂将朝着更智能化、更柔性化的方向发展。企业应紧跟技术趋势,持续优化机械臂的性能与应用方案,以应对智能制造领域的持续变革与升级。