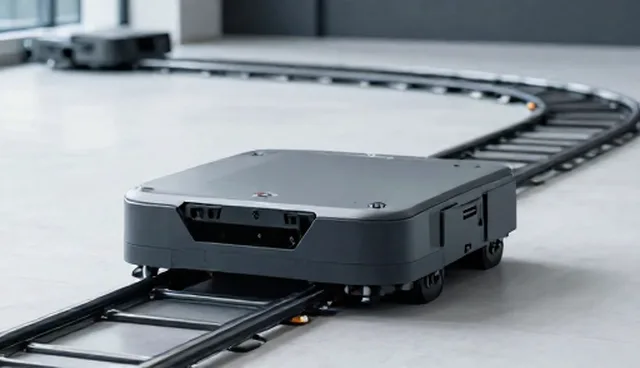
轨道搬运机器人作为现代物流与制造业自动化的重要工具,其核心价值在于提升整体搬运效率。在实际应用中,如何结合具体场景选择合适的机器人方案,是实现效率提升的关键。不同的使用场景对机器人的性能、灵活性、响应速度等提出了不同的要求。因此,针对实际问题,明确处理方向,是推动效率优化的前提。
一、仓储物流场景下的效率提升
在仓储物流环境中,轨道搬运机器人广泛用于货物的自动分拣、搬运与堆叠。这类场景通常需要高频次、低负载的作业模式。通过部署多台机器人并行作业,可有效缩短搬运时间,减少人工干预,显著提高仓库的整体运营效率。此外,机器人与仓储管理系统(WMS)的集成,也进一步提升了数据传输与任务调度的精准性。
二、工厂生产线的流程优化
工厂生产线中的轨道搬运机器人主要用于物料搬运与工件传送。此类场景对机器人的稳定性、路径规划能力及与生产设备的联动性提出了较高要求。通过合理规划搬运路径和任务优先级,机器人可以减少停顿时间,提升生产线的整体运转效率。同时,实时监控与数据分析也有助于及时发现并解决潜在问题。
三、复杂环境下的适应性处理
在一些复杂或动态变化的环境中,如大型制造车间或多楼层作业区,轨道搬运机器人需要具备良好的适应性。通过采用模块化设计与智能算法,机器人可以在不同路径和负载条件下灵活调整作业方式,从而避免因环境变化导致的效率下降。同时,机器人与人工协同作业的能力,也大大提升了复杂场景下的整体效率。
轨道搬运机器人常见解决方案对比
| 方案名称 | 基本做法 | 适用条件 | 准备事项 | 注意事项 |
|---|---|---|---|---|
| 固定路径搬运 | 机器人沿预设轨道运行,完成固定路线搬运 | 搬运路径固定且重复性高 | 规划好轨道路径,确保安全距离 | 需定期检查轨道与机器人状态 |
| 动态调度搬运 | 通过调度系统实时分配任务,机器人自动选择最优路径 | 任务频繁且路径不固定 | 部署调度系统,集成WMS或MES | 需要确保网络稳定与系统兼容 |
| 模块化多机协作 | 多台机器人协同作业,模块化设计支持灵活扩展 | 需求高、任务复杂或空间有限 | 配备中央控制模块,规划任务分配 | 需考虑通信延迟与资源冲突 |
| 人机协作搬运 | 机器人与人工协同操作,实现灵活任务分配 | 需要人机协作的高复杂度场景 | 配备安全防护装置,设置人机交互接口 | 需定期培训操作人员,确保安全 |
| 智能路径优化 | 机器人具备智能算法,自动优化搬运路径 | 路径动态变化或负载不均衡 | 部署路径优化软件,集成传感器 | 需保证数据实时性与算法准确性 |
| 远程监控与维护 | 通过远程系统监控机器人状态,实现故障预警 | 需要长时间连续运行或远程管理 | 配备远程监控平台,设置报警机制 | 需确保网络稳定性与数据加密 |
四、高密度空间的紧凑布局
在空间有限的场所,如密集型仓库或紧凑型生产线,轨道搬运机器人的布局与路径设计尤为关键。通过优化轨道布局与机器人调度策略,可以在有限空间内实现高效作业。此外,采用无线通信与远程监控技术,也能提升机器人在高密度环境中的灵活性与管理效率。
对于成都中轨轨道设备有限公司,建议结合实际应用场景,制定灵活的机器人部署方案,提升搬运效率。同时,加强与自动化系统的集成,优化路径规划和任务调度,以实现更高水平的效率提升。