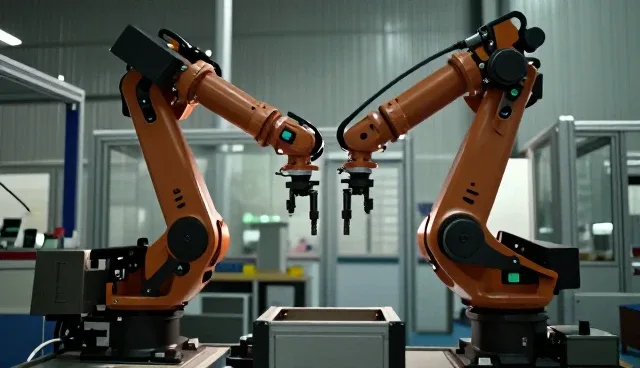
工业清洗设备在现代制造业中起着至关重要的作用,而自动装配机械臂的引入不仅提升了设备的自动化水平,还有效改善了清洗效率和操作稳定性。本文将围绕清洗设备中自动装配机械臂的实际应用,从清洗流程的前期准备到后期维护,逐步解析如何通过合理配置和优化操作,实现清洗效率的最大化。
一、清洗流程的前期准备
在启动自动装配机械臂进行工业清洗前,必须完成一系列准备工作。首先,要确保清洗设备与机械臂的接口兼容,包括电源、气源、控制系统等。其次,需要根据清洗对象的特性,选择合适的清洗剂和清洗方式,如高压喷射或超声波清洗。此外,机械臂的安装位置和角度也要符合实际操作需求,避免因空间限制影响清洗效果。
二、机械臂动作路径的规划
自动装配机械臂的动作路径规划是提升清洗效率的关键环节。合理的路径规划可以减少机械臂的无效移动,提高清洗覆盖率和均匀性。通常采用编程方式设定清洗路径,结合清洗对象的几何形状和表面特性进行优化。例如,针对复杂曲面的零件,可设置机械臂进行多角度旋转清洗,以确保清洗液能够充分接触所有表面。
三、清洗过程中的实时监控
在自动装配机械臂进行清洗的过程中,实时监控系统可以有效提升清洗质量。通过传感器和摄像头,可以实时采集清洗液的压力、温度、流量等参数,并将数据反馈至控制系统。一旦发现异常情况,如压力过高或流量不足,系统可立即调整清洗参数或报警提示,避免因操作失误导致的设备损坏或清洗不彻底。
四、清洗后的产品检测与维护
清洗完成后,产品的检测和机械臂的维护同样不可忽视。清洗后需使用光学检测设备或人工目检确认产品表面是否清洁,是否存在残留物。同时,机械臂在长时间运行后会出现磨损或部件老化,需定期进行保养和更换易损件。例如,清洗喷嘴因频繁使用可能会堵塞,需定期拆卸清洗或更换,以确保清洗效果的稳定性和设备的使用寿命。
五、清洗效率的持续优化与数据反馈
为实现清洗效率的持续优化,需要建立完善的反馈机制和数据分析系统。通过记录每次清洗的运行参数、清洗时间、能耗等数据,可以分析出清洗过程中的瓶颈环节,并不断调整清洗策略。例如,若发现某批次产品的清洗时间过长,可检查机械臂的路径规划是否合理,或清洗剂的浓度是否恰当,进而进行针对性优化。此外,结合人工智能技术,还可实现清洗过程的智能预测和自动调优。
结论
自动装配机械臂在工业清洗设备中的应用,不仅提升了清洗效率,还优化了操作流程和维护管理。从清洗流程的前期准备到后期维护,每个环节都需精心规划和持续优化。通过合理配置机械臂的路径规划、实时监控系统及数据分析反馈,可以有效提升清洗质量和设备运行稳定性。上海潮阅机电设备有限公司在实际应用中积累了丰富的经验,建议企业结合自身生产需求,灵活配置清洗设备与机械臂,实现清洗流程的高效化和智能化。