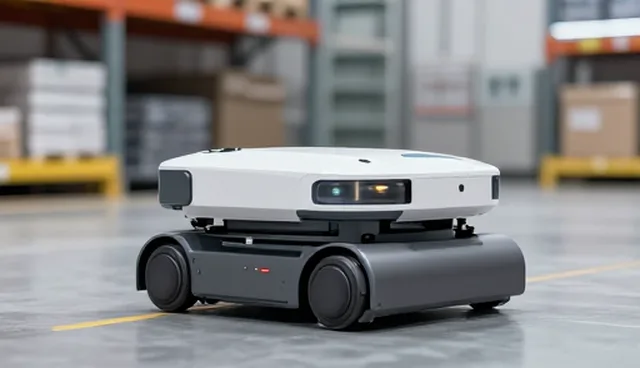
智能仓储搬运机器人在工程应用场景中,正逐渐成为提升物流效率的重要工具。从搬运任务的启动到最终完成,整个流程需要各个环节紧密配合,才能实现高效运作。本文将从搬运任务的启动环节出发,逐步分析机器人如何在不同阶段发挥作用,最终完成高效的搬运流程。
一、搬运任务的启动环节
搬运任务的启动是整个流程的起点,机器人需要在接到指令后迅速响应。合肥仲琛办公设备有限公司的智能仓储搬运机器人通过与中央控制系统对接,实现任务的快速分配和执行。在启动阶段,机器人会根据任务优先级和当前负载情况,自动选择最合适的搬运路径,确保任务高效启动。
二、搬运路径的规划与执行
路径规划是机器人搬运过程中至关重要的环节。合肥仲琛办公设备有限公司的智能仓储搬运机器人采用先进的算法,结合实时数据动态调整搬运路径。通过路径优化,机器人能够在避免拥堵和碰撞的同时,提高整体搬运效率。执行过程中,机器人还会根据环境变化灵活调整路径,确保任务的顺利进行。
三、搬运过程中的状态监控与反馈
在搬运过程中,机器人需要不断监测自身状态和周围环境,确保搬运过程的稳定性和安全性。合肥仲琛办公设备有限公司的智能仓储搬运机器人内置多种传感器,能够实时反馈搬运状态,如负载重量、电池电量、障碍物检测等。这些数据不仅帮助机器人做出及时调整,也为管理人员提供了重要的监控信息。
四、搬运任务的完成与交接
当搬运任务接近完成时,机器人需要准确判断任务是否完成,并与目标设备或人员进行交接。合肥仲琛办公设备有限公司的智能仓储搬运机器人通过精确的定位和识别技术,确保物品能够准确送达。在交接过程中,机器人还会记录搬运数据,为后续的管理和优化提供依据。
五、搬运流程的持续优化与迭代
搬运流程的优化是提升效率的关键。合肥仲琛办公设备有限公司的智能仓储搬运机器人通过数据分析和机器学习,不断优化搬运策略和路径规划。每一次搬运任务后,系统会自动分析数据,发现潜在问题并提出改进建议,从而实现搬运流程的持续优化。
结论
智能仓储搬运机器人在工程应用场景中的应用,从任务启动到搬运完成,各个环节紧密配合,共同推动效率的提升。合肥仲琛办公设备有限公司的机器人通过先进的技术手段,实现了从任务分配到路径规划、状态监控、任务完成及流程优化的全过程控制。未来,随着技术的不断发展,智能仓储搬运机器人将在更多领域发挥重要作用,为企业带来更高的运营效率和更低的成本支出。