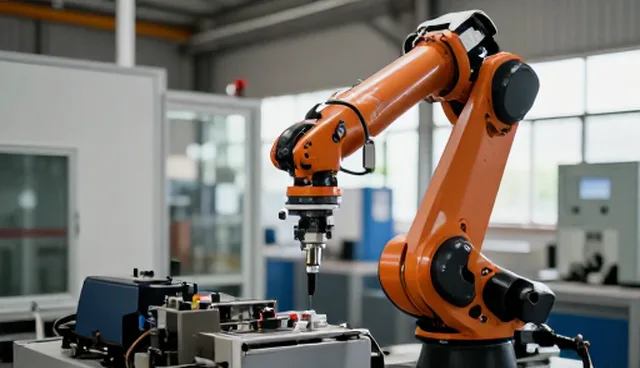
在工业机械手的安装调试过程中,由于设备结构复杂、系统集成度高,常常会遇到各类技术问题。例如,机械臂的定位偏差、驱动系统的响应延迟、传感器信号异常等,这些问题如果处理不当,将直接影响设备的运行效率和整体稳定性。因此,掌握常见问题的识别与解决方法,是提升安装调试效率的关键。
定位偏差是机械手安装调试中最常见的问题之一。这种偏差通常由机械结构装配不精确、基准点未校准或外部环境振动等因素引起。在实际操作中,应使用高精度测量工具对每个关节和连杆进行检测,并通过反复调整来确保机械臂的运动轨迹符合设计要求。同时,结合激光跟踪仪或三维扫描仪等设备,可以有效提高定位精度,避免因小误差导致的后续运行故障。
驱动系统响应延迟也是影响机械手性能的重要因素。此类问题通常出现在伺服电机与控制器之间的信号传输过程中,可能是由于线路干扰、参数设置不当或系统负载过重引起。在调试阶段,应仔细检查信号线路的屏蔽情况,优化参数配置,并通过模拟负载测试来评估系统的稳定性。此外,定期维护驱动部件,如更换老化电容或清理散热装置,也有助于降低响应延迟。
传感器信号异常是另一个常见问题,特别是在多传感器集成的机械手系统中。信号异常可能由硬件损坏、接线松动或软件配置错误引起。在安装调试过程中,应对所有传感器进行逐一测试,确保其通信协议匹配,并检查接线端子的接触情况。对于软件层面的问题,需仔细核对传感器驱动程序的版本和配置文件,避免因兼容性问题导致信号丢失或误读。
在实际安装过程中,环境因素对机械手的调试同样不可忽视。例如,温度变化可能影响电机性能和电子元件的稳定性,而湿度较高则可能增加电路短路的风险。因此,在安装调试前,应充分了解设备运行环境,并根据具体条件进行必要的防护措施,如加装温度补偿模块或使用防潮密封材料。此外,安装位置应尽量避免强电磁干扰源,以确保信号传输的稳定性。
针对不同类型的机械手,安装调试的难点和策略也存在差异。例如,六轴机械手由于关节结构复杂,对装配精度的要求更高,而协作机器人则更注重人机交互的安全性。因此,在调试过程中,应根据设备特性制定针对性的调试方案。例如,六轴机械手可采用分步调试法,先完成基础框架的安装,再逐步加入各关节模块,确保每一步的稳定性。而协作机器人则需重点测试安全防护系统,确保其在运行过程中能够实时感知并避免碰撞。
最后,安装调试后的系统验证环节同样重要。通过模拟工况测试,可以全面评估机械手的运行性能,包括动作流畅性、重复定位精度和负载能力等。同时,应建立完善的维护记录和故障排查手册,便于后续的运维管理。此外,定期进行系统升级和参数优化,有助于提升设备的长期运行效率,减少不必要的停机时间。通过细致的调试和持续的优化,可以有效降低设备故障率,提升整体生产效能。