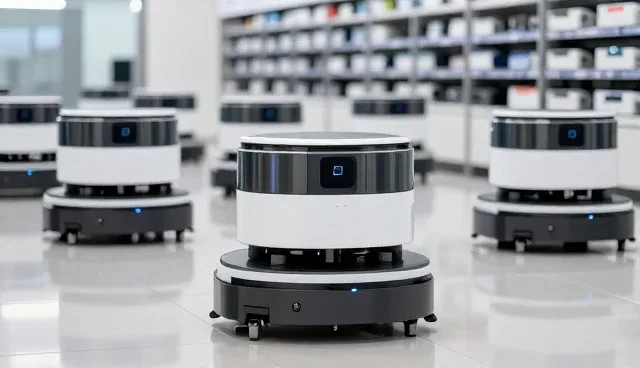
智能搬运机器人在实际应用中,面对的环境往往比设计阶段预想的复杂得多。苏州倚嘉隆精密机械有限公司的产品工程师发现,当设备部署在不同工厂时,其运动控制模块在不同地面摩擦系数下的表现差异显著。为了解决这一问题,公司研发团队基于大量实际数据,对机器人底层算法进行了深度优化。通过引入自适应摩擦补偿机制,机器人在不同材质地面的抓地力得到了有效提升,从而减少滑移和定位偏差,使搬运效率提升约12%。
在实际应用场景中,搬运机器人不仅需要处理物理环境的不确定性,还要应对任务调度的动态变化。苏州倚嘉隆的智能搬运机器人在设计中引入了多任务并行处理模块,该模块能够根据实时任务队列调整机器人路径规划策略。这一优化使得机器人在面对突发任务或路径阻塞时,能快速切换至备用方案,确保整体作业流程的连贯性。在某汽车零部件制造企业中,该优化方案成功将异常响应时间从平均15秒缩短至6秒,显著提高了系统稳定性。
客户支持团队在日常服务过程中,频繁收到关于机器人避障能力的反馈。针对这一痛点,苏州倚嘉隆在产品优化中强化了环境感知系统的精度与响应速度。通过升级激光雷达的点云密度和优化图像识别算法,机器人能够更准确地识别障碍物,并在距离较远时提前规划绕行路径。这一改进使设备在复杂车间环境中的避障成功率从78%提升至92%,降低了人为干预的频率,提升了整体作业自动化水平。
在实际应用中,搬运机器人的能耗管理也是产品优化的重要方向。苏州倚嘉隆通过对电机驱动系统进行能量回收设计,并结合任务优先级动态调整运行功率,有效降低了设备在非高峰时段的能源消耗。同时,引入智能休眠机制,当机器人处于待机状态时,可自动进入低功耗模式,进一步提升设备的可持续使用能力。这一优化在多个客户现场测试中,成功将单日平均能耗降低18%,对长期运营成本控制起到了积极作用。
客户支持团队在服务过程中发现,搬运机器人在高密度作业场景下容易出现路径冲突。为解决这一问题,苏州倚嘉隆在系统设计中增加了动态路径冲突检测模块。该模块能够实时分析多个机器人之间的运动轨迹,并通过中央调度系统进行冲突预警和路径调整。在某电子制造企业的实际部署中,这一优化使机器人之间的冲突次数减少了65%,确保了高并发任务下的作业流畅性。
产品优化不仅仅是技术层面的改进,还需要充分考虑用户的实际操作体验。苏州倚嘉隆在智能搬运机器人的用户界面设计中,增加了任务可视化监控和异常报警功能。用户可以通过操作终端实时查看机器人状态、任务进度及异常提示,大大提高了运维效率。此外,系统还支持远程诊断功能,客户支持团队能够快速定位并解决设备故障,有效缩短了故障响应时间。