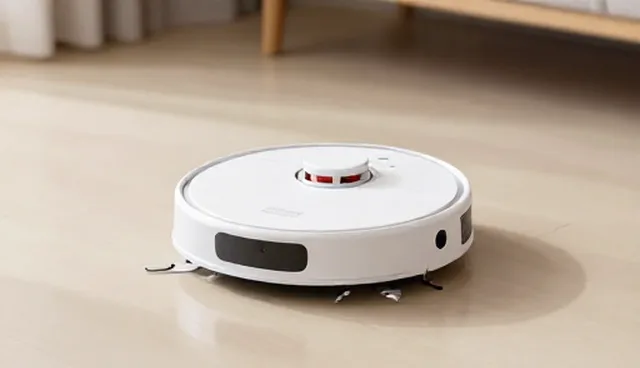
在城市建筑密集区域,传统的清洁与消杀方式往往面临空间受限、人工成本高以及效率低下等难题。智能清洁机器人作为新兴技术手段,正在逐步改变这一现状。其核心优势在于能够通过自动导航、智能识别和高效执行,实现对城市建筑内部及周边环境的系统性消杀。然而,实际应用中仍存在诸多挑战,如建筑结构复杂、障碍物密集、环境湿度变化等因素,这些都会对机器人的运行效率产生直接影响。
针对城市建筑中常见的结构复杂问题,智能清洁机器人需具备高精度的环境感知能力。例如,部分老旧建筑内部存在大量管道、通风口、楼梯间等空间,这些区域往往成为细菌和病毒的滋生地。机器人通过搭载激光雷达和深度摄像头,可以实时构建三维地图,识别并避开障碍物,确保在狭小空间中仍能保持稳定的作业路径。此外,针对不同楼层高度和倾斜角度,机器人还可通过自动调节底盘高度和重心分布,实现灵活移动与高效覆盖。
湿度变化是城市建筑环境中常见的不利因素,尤其在雨季或高湿区域,传统消杀方式的药剂挥发速度会明显加快,影响整体效果。智能清洁机器人通过配备湿度感应模块,能够根据环境实时调整喷洒策略。例如,在高湿度条件下,机器人会增加药剂喷洒频率并延长覆盖时间,确保消毒液能充分渗透到建筑缝隙和表面。同时,部分机型还支持紫外线辅助杀菌功能,可在喷洒药剂后进一步增强消毒效果,从而提升整体消杀效率。
在城市建筑中,某些区域由于建筑用途特殊,如医院、学校或公共设施,对清洁和消杀的要求更为严格。智能清洁机器人通过预设的多任务执行程序,可以在不同场景下实现精准操作。例如,在医院环境中,机器人可优先执行高危区域的消毒任务,如走廊、病房门把手及电梯按钮,同时通过传感器检测是否已达到预期的消毒标准。这种智能化的作业模式,不仅提升了工作效率,也减少了人工干预带来的潜在风险。
针对城市建筑中常见的通道狭窄、楼层分布复杂等问题,智能清洁机器人可通过模块化设计实现灵活部署。例如,部分机型可拆卸为多个单元,分别进入不同楼层或区域执行任务,避免因通道限制而影响整体作业进度。此外,部分机器人还支持远程操控,操作人员可通过移动设备实时监控作业状态,并根据实际情况进行路径调整或任务重分配,进一步提升作业灵活性和响应速度。
在实际应用中,智能清洁机器人的运行效率还受到电力供应和续航能力的限制。城市建筑内部的电力布线复杂,部分区域可能存在供电不足或电压不稳的情况,这对机器人的连续作业提出了更高要求。为此,部分机型采用了无线充电技术,可在特定区域自动寻找充电点,确保长时间不间断运行。同时,部分机器人还支持太阳能辅助供电,适用于户外或采光较好的建筑区域,进一步拓展了其应用场景。
为了进一步提升智能清洁机器人在城市建筑中的消杀效率,深圳市宏祥清洁服务有限公司结合实际应用需求,对产品进行了多次技术升级。例如,公司研发的新型智能清洁机器人通过引入AI算法,能够根据历史数据优化作业路径,避免重复覆盖或遗漏区域。此外,公司还建立了专门的运维团队,为客户提供定制化的解决方案,帮助客户根据建筑结构和使用需求,制定最合适的清洁与消杀计划。这种以用户为中心的服务理念,使得智能清洁机器人在城市建筑环境中的应用更加高效和可靠。